탐지되지 않는 경로
시간 제한2초메모리 제한256 MB
번호 순서대로 센서를 켤 때 왼쪽 벽과 오른쪽 벽을 잇는 감지 원의 장벽이 생겨 아래쪽 변에서 위쪽 변으로 이동할 수 없게 되는 직전 개수를 구합니다.
문제
국방부는 전장을 비롯한 위험한 장소에 들어가 임무를 수행하는 자율 로봇을 설계해 왔다. 이제 최신 모델인 Penetrator1700을 시험하려 하고, 시험 환경 설계를 당신에게 맡겼다.
시험장은 직사각형 영역이고 그 안에 센서를 몇 개 놓는다. 센서마다 로봇을 탐지하는 범위가 반지름으로 정해져 있다. 탐지되지 않고 시험장을 가로지르는 경로가 남는 한도에서 센서를 최대한 많이 놓으려 한다.
시험장은 좌표평면에서 , 인 영역이다. 로봇은 항상 시험장 안에 있는 점 하나로 나타낸다. 로봇은 아래쪽 변 ()에서 출발해 위쪽 변 ()에서 끝나야 하고, 어떤 센서의 탐지 범위 안에도 들어가면 안 된다. 센서는 개이고 각각 정수 세 개 로 주어진다. 는 시험장 위의 점이고 은 그 센서의 탐지 반지름이다. 센서가 만드는 원끼리는 겹칠 수 있지만, 서로 접하지 않고 시험장 경계와도 접하지 않는다. 처음에는 모든 센서가 꺼져 있다. 센서 를 켜면 로봇이 시험장을 가로지르는 경로가 있고 번 센서까지 켜면 경로가 없어지는, 가장 큰 를 구하라. 센서 개를 모두 켜면 경로가 없음이 보장된다.
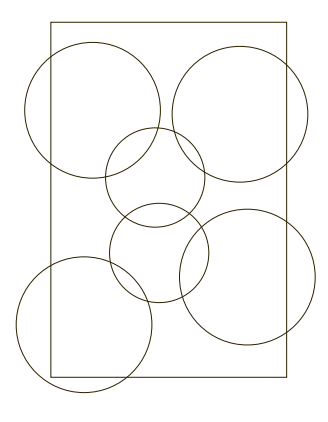
그림: 처음 세 예제에 해당하는 센서 원.
입력
첫 줄에 양의 정수 이 주어진다 (). 다음 개 줄에는 센서 하나의 , , 이 공백으로 구분되어 주어지며 이다. 모든 센서의 위치는 서로 다르다.
출력
위에서 설명한 가장 큰 를 정수 하나로 출력한다. 는 일 수도 있다.