 cho.sh
평형 상태
아직 제출이 없습니다시간 제한1초메모리 제한256 MB문제
물체 P에 작용하는 힘의 합이 0이면 P는 움직이지 않는다. 이때 P가 평형 상태에 있다고 한다.
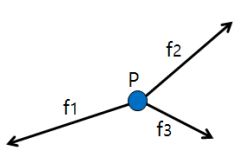
그림 1. 물체 P에 작용하는 힘
그림 2와 같은 상황을 보자. x축 위에 고정점 F1과 F2가 있고, 물체 P가 스프링 S1과 S2로 연결되어 있다. S1은 F1과 P를 잇고, S2는 F2와 P를 잇는다. 두 스프링의 탄성계수를 각각 , 라 하고, F1과 F2의 x좌표를 각각 , 라 하자. 후크 법칙에 따라 S1이 P에 가하는 힘은 이고, S2가 P에 가하는 힘은 이다. 여기서 는 P의 x좌표다.
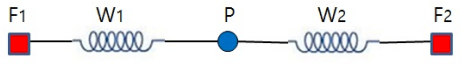
그림 2. 평형 상태의 예
예를 들어 그림 2에서 , , , 이고 P가 평형 상태이면 P의 위치는 로 정해진다.
이제 그림 3처럼 평면 위에서 여러 물체가 여러 스프링으로 연결된 상황을 생각하자. 고정점은 의 개, 물체는 의 개, 스프링은 의 개이고 스프링 의 탄성계수는 다. 스프링 하나는 고정점과 물체를 잇거나 물체 두 개를 잇는다. 평면에서도 후크 법칙은 그대로 성립해서, 두 점 A와 B를 잇는 탄성계수 인 스프링이 A에 가하는 힘은 벡터 이고 x성분과 y성분에 같은 식이 각각 적용된다. 모든 물체가 스프링 두 개 이상에 연결되어 있으면 물체는 결국 모두 평형 상태가 되며, 그때 각 물체의 위치가 하나로 정해진다.
개 고정점의 좌표, 개 스프링의 탄성계수, 물체와 고정점의 연결 관계가 주어질 때 평형 상태에서 개 물체의 좌표를 구하는 프로그램을 작성하시오.
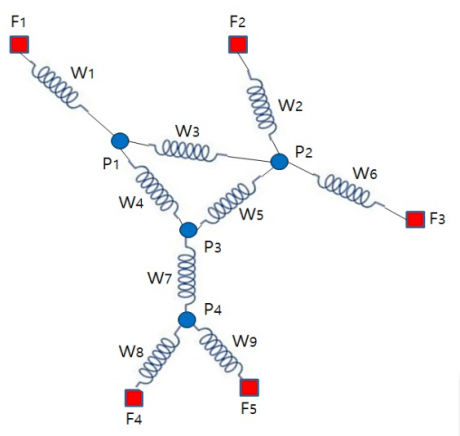
그림 3. 평면에서의 평형 상태 예
다음을 가정해도 된다.
- 모든 물체는 스프링 두 개 이상에 연결되어 있고, 물체와 고정점을 통틀어 어떤 두 점을 잡아도 스프링을 하나 이상 거쳐 이어져 있다.
- (물체, 물체) 한 쌍이나 (물체, 고정점) 한 쌍을 잇는 스프링은 많아야 하나다.
- 한 직선 위에 있지 않은 고정점이 세 개 이상 있다.
- 모든 물체가 평형 상태일 때 두 스프링이 서로 교차하지 않고, 두 물체가 같은 위치에 놓이지 않는다.
- 좌표가 같은 고정점은 없다.
입력
입력은 표준 입력으로 받는다. 첫 줄에 테스트 케이스의 개수 가 주어진다.
각 테스트 케이스의 첫 줄에는 세 정수 (), (), ()이 공백으로 구분되어 주어진다. 는 고정점의 개수, 은 스프링의 개수, 은 물체의 개수다.
이어지는 개 줄 중 번째 줄에는 고정점 의 정수 좌표 , ()가 주어진다.
이어지는 개 줄 중 번째 줄에는 세 정수 , , 가 주어진다. ()는 스프링 의 탄성계수이고, 와 는 가 연결하는 두 끝점의 번호다. 가 음수이면 고정점 ()를 뜻하고, 양수이면 물체 ()를 뜻한다. 도 같은 방식으로 읽는다.
출력
결과는 표준 출력으로 내보낸다. 테스트 케이스마다 먼저 Test case number : 뒤에 테스트 케이스 번호를 붙여 한 줄에 출력한다. 번호는 1부터 시작한다. 그다음 개 줄 중 번째 줄에 번호 와 물체 의 좌표 , 를 공백 하나로 구분해 출력한다.
좌표는 소수점 셋째 자리에서 반올림해 소수점 아래 두 자리까지 출력한다. 반올림은 0에서 먼 쪽으로 하고, 반올림한 값이 0이면 부호를 붙이지 않고 0.00으로 출력한다. 정답 좌표의 정확한 값은 반올림 경계에서 이상 떨어져 있으므로 출력할 문자열은 하나로 정해진다.