MJESEC
시간 제한1초메모리 제한512 MB
알 수 없는 닫힌 직각 경로를 도는 로봇이 이동할 때마다 좌회전과 우회전 횟수만 알려 줄 때, 최대 5000번의 이동 명령으로 로봇의 최종 좌표를 찾는 문제입니다.
문제
월면 기지의 완전 자동 유지보수는 서비스 로봇 M1RK8이 담당합니다. 로봇은 원형(한 바퀴가 이어진 경로) 트랙을 따라 움직입니다. 트랙은 북, 남, 동, 서 방향을 향하는 직선 구간과, 제자리에서 왼쪽 또는 오른쪽으로 90도 도는 회전으로 이루어집니다. 각 직선 구간의 길이는 미터 단위의 양의 정수입니다. 트랙 전체는 데카르트 평면에 그릴 수 있으며, 구간은 격자점(정수 좌표를 가진 점)을 지나고 좌표축과 평행합니다. 트랙은 자기 자신과 교차하지 않으며, 인접한 끝점(회전점)을 제외하고는 두 구간이 닿거나 겹치지 않습니다.
회전이 8개인 트랙의 예는 다음과 같습니다.
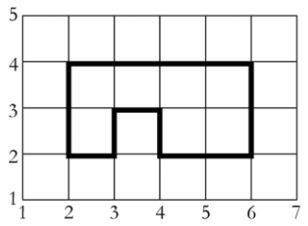
운석이 기지 근처 월면에 떨어져 센서 대부분이 꺼졌습니다. 로봇의 위치도, 바라보는 방향도 알 수 없습니다. 트랙 위에서 로봇의 위치를 확인하기 전에는 기지 수리를 시작할 수 없습니다.
로봇을 움직이는 명령은 move K 하나뿐입니다. K는 로봇이 트랙을 따라 이동해야 하는 양의 정수 미터 거리입니다. 명령을 수행하면 로봇은 정수 두 개 L과 R을 돌려줍니다. L은 직전 move 명령을 수행하는 동안 로봇이 왼쪽으로 회전한 횟수이고, R은 오른쪽으로 회전한 횟수입니다.
참고: 로봇의 시작 위치와 각 명령을 마친 뒤의 위치는 항상 격자점입니다. 로봇이 move 명령을 회전점에서 끝내면, 명령이 끝나기 전에 트랙의 나머지 방향으로 몸을 돌립니다. 따라서 다음 move 명령은 직진으로 시작합니다.
예를 들어 로봇이 (3, 3)에서 동쪽을 향하고 있다고 합시다. 'move 4'를 수행하면 로봇은 (6, 2)에서 북쪽을 향해 멈추고 '2 1'을 돌려줍니다. 이는 명령을 수행하는 동안 왼쪽 회전을 두 번, 오른쪽 회전을 한 번 했다는 뜻입니다. 그 다음 'move 1'을 수행하면 로봇은 (6, 3)으로 이동하고 '0 0'을 돌려줍니다.
최대 5000개의 'move K' 명령으로 로봇의 위치를 알아내는 프로그램을 작성하세요. 프로그램은 모든 명령을 수행한 뒤 로봇의 최종 좌표 X, Y를 담은 'stop X Y' 명령으로 끝나야 합니다.
제한
시간 제한: 1000 ms. 메모리 제한: 512 MB.