 cho.sh
팔이 닿는 범위
평면 로봇 팔의 각 마디 길이와 목표점이 주어질 때, 끝점이 목표점에 최대한 가까워지도록 팔을 구부렸을 때의 끝점 좌표를 구한다.
보통5기하수학구현아직 제출이 없습니다시간 제한2초메모리 제한512 MB문제
주앙은 대학 로봇 축구팀에 들어가고 싶다. 로봇공학도 수학도 아직 잘 모르니, 먼저 2차원 로봇 팔을 만들어 감을 익히기로 했다.
로봇 팔은 마디 개로 이루어진다. 첫 번째 마디의 한쪽 끝은 원점에 고정되어 있고, 번째 마디의 한쪽 끝은 번째 마디의 반대쪽 끝에 연결된다. 이웃한 두 마디가 이루는 각도에는 제한이 없어서, 위에서 내려다보면 팔이 스스로 겹쳐 보이는 배치도 만들 수 있다. 팔을 어떻게 접어도 마디의 길이는 변하지 않는다.
번째 마디의 자유로운 끝이 팔 끝이다. 마디의 길이와 목표점이 주어질 때, 팔 끝이 목표점에 최대한 가까워지도록 팔을 접었을 때 팔 끝이 놓이는 좌표를 구하라.
거리가 최소인 배치는 여러 개일 수 있지만, 그 배치들은 모두 팔 끝을 같은 점에 놓는다. 예외는 하나다. 목표점이 원점이고 팔 끝이 원점에 닿지 못하면 가장 가까운 점이 원 하나를 이루는데, 이때는 팔 끝이 축 양의 방향에 놓이는 배치를 답으로 한다. 즉 답의 좌표는 이고 좌표는 양수다.
입력
첫째 줄에 마디의 개수 이 주어진다. 다음 개 줄에는 원점에서 팔 끝 쪽으로 세어 번째 마디의 길이 가 한 줄에 하나씩 주어진다. 마지막 줄에는 목표점의 좌표 와 가 공백으로 구분되어 주어진다.
출력
팔 끝의 좌표 와 를 소수점 아래 셋째 자리까지 반올림해 공백으로 구분하여 한 줄에 출력한다. 반올림한 결과가 0인 좌표는 -0.000이 아니라 0.000으로 출력한다.
제한
- : 로봇 팔의 마디 개수
- : 번째 마디의 길이
- : 목표점의 좌표
입력으로 주어지는 값은 모두 정수다.
그림
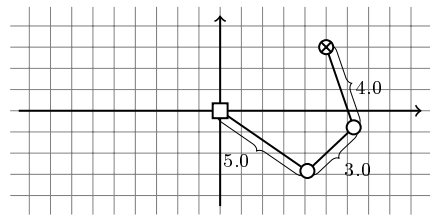
그림은 마디의 길이가 5, 3, 4이고 목표점이 인 경우다. 목표점은 원 안에 ×를 그린 기호로, 원점에 고정된 끝은 사각형으로 표시했다.