로봇 대회
시간 제한1초메모리 제한1024 MB
미지의 미로에서 Pulibot이 (0,0)에서 (H-1,W-1)까지 가는 최단 경로의 칸은 1로, 나머지 빈 칸은 0으로 칠하는 프로그램을 작성합니다.
문제
세게드 대학교의 AI 연구자들이 로봇 프로그래밍 대회를 연다. 친구 Hanga도 이 대회에 참가하기로 했다. 목표는 헝가리의 유명한 목양견 품종인 풀리의 지능을 본떠 최고의 Pulibot을 프로그래밍하는 것이다.
Pulibot은 격자로 이루어진 미로에서 테스트된다. 행은 북쪽에서 남쪽으로 부터 까지, 열은 서쪽에서 동쪽으로 부터 까지 번호가 붙는다. 셀 는 행 열의 셀이다. 여기서 , 이다.
이고 인 셀 에 인접한 셀은 4개이다. 서쪽 셀은 , 남쪽 셀은 , 동쪽 셀은 , 북쪽 셀은 이다.
셀 는 , , , 중 하나가 성립하면 경계 셀이다. 그 밖의 셀은 장애물 셀이거나 빈 셀이다. 빈 셀은 0부터 까지의 정수로 표현되는 색을 가진다. 처음에는 모든 빈 셀의 색이 0이다.
예를 들어, , 이고 셀 에 장애물이 하나 있는 미로를 보자. 장애물은 십자가로 표시하고, 경계 셀은 음영으로 표시한다. 빈 셀에 적힌 숫자는 각 셀의 색이다.
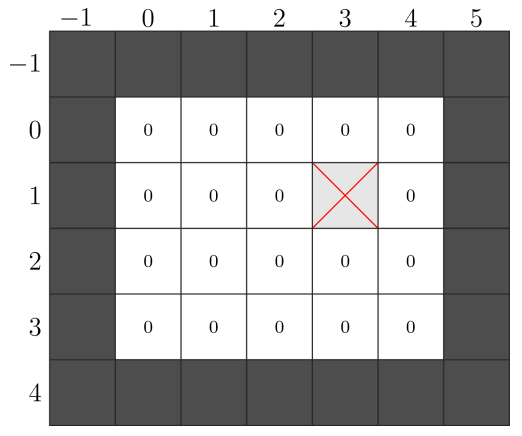
셀 에서 셀 까지 길이가 ()인 경로는 서로 다른 빈 셀들의 나열 이며, 연속된 두 셀은 인접해야 한다. 길이가 인 경로는 정확히 개의 셀을 포함한다.
대회에서는 셀 에서 셀 까지 가는 경로가 적어도 하나 존재하는 미로를 사용한다. 따라서 셀 과 은 반드시 빈 셀이다.
하가는 미로에서 어느 셀이 빈 셀이고 어느 셀이 장애물인지 알지 못한다. 그녀의 과제는 알려지지 않은 미로에서 Pulibot이 셀 에서 까지의 최단 경로(길이가 가장 짧은 경로)를 찾도록 프로그램을 작성하는 것이다. Pulibot의 사양과 대회 규칙은 아래와 같다.
Pulibot의 사양
, 범위의 셀 의 상태는 다음과 같이 정한 정수이다.
- 셀 가 경계 셀이면 상태는 이다.
- 셀 가 장애물 셀이면 상태는 이다.
- 셀 가 빈 셀이면 상태는 그 셀의 색이다.
Pulibot의 프로그램은 단계들의 순서로 실행된다. 각 단계에서 Pulibot은 주변 셀들의 상태를 인식하고, 인식한 상태에 따라 정해진 명령을 수행한다.
현재 단계를 시작할 때 Pulibot이 빈 셀 에 있다고 하자. 이때 단계는 다음과 같이 진행된다.
- Pulibot은 현재 상태 배열 를 인식한다. 은 셀 의 상태, 은 서쪽 셀의 상태, 는 남쪽 셀의 상태, 은 동쪽 셀의 상태, 는 북쪽 셀의 상태이다.
- Pulibot은 인식한 상태 배열에 대응하는 명령 를 정한다.
- Pulibot은 명령을 수행한다. 먼저 셀 의 색을 로 바꾸고, 그다음 동작 를 한다. 동작은 셀 에 머무르기, 인접한 4개의 셀 중 하나로 이동하기, 프로그램 종료하기 중 하나이다.
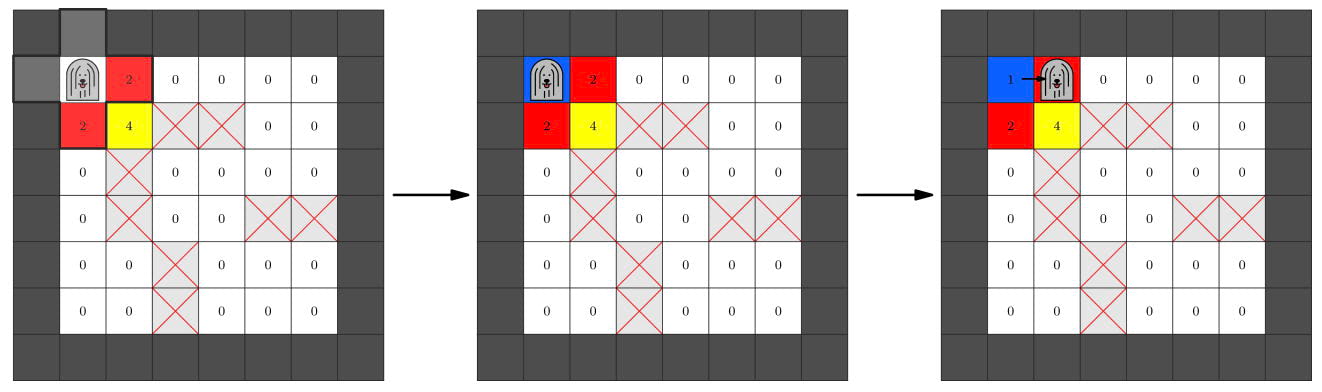
예를 들어, Pulibot이 색이 0인 셀 에 있고 상태 배열 를 인식했다고 하자. 이때 프로그램은 현재 셀의 색을 로 바꾸고 동쪽으로 이동하도록 작성할 수 있다. 아래 그림을 참고하라.
로봇 대회 규칙
- 시작할 때 Pulibot은 셀 에 놓이고 프로그램 실행을 시작한다.
- Pulibot은 빈 셀이 아닌 셀로 이동할 수 없다.
- Pulibot의 프로그램은 단계 이내에 종료해야 한다.
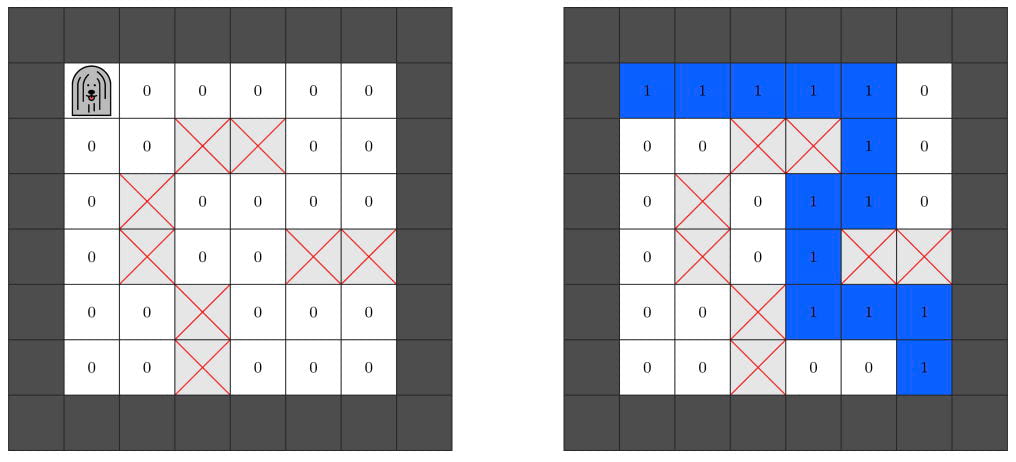
- 프로그램이 종료된 후 빈 셀들의 색은 다음 조건을 만족해야 한다. 셀 에서 까지의 최단 경로 중, 경로에 포함된 모든 셀의 색이 1인 경로가 존재한다. 그 밖의 빈 셀들의 색은 모두 0이다.
- Pulibot은 어느 빈 셀에서든 프로그램을 종료할 수 있다.
다음 그림은 인 미로의 한 예이다. 왼쪽은 시작 상태이고, 오른쪽은 종료 후 빈 셀들의 기대 색이다.
제한
. Pulibot은 0부터 19까지의 색을 사용할 수 있다.
Pulibot을 테스트하는 각 미로는 다음 조건을 만족한다.
- 셀 에서 셀 까지 가는 경로가 적어도 하나 있다.